一手训练,多手应用:国防科大提出灵巧手抓取策略迁移新方案
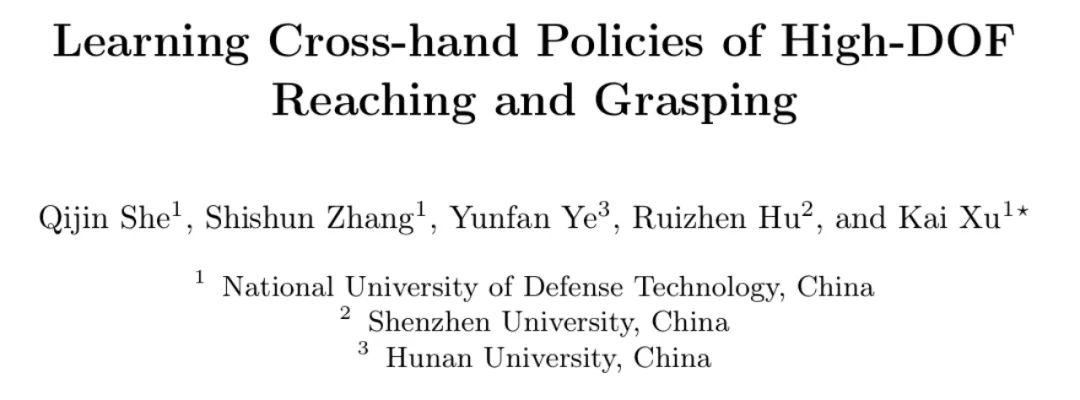
一手训练,多手应用:国防科大提出灵巧手抓取策略迁移新方案在机器人研究领域,抓取任务始终是机器人操作中的一个关键问题。这项任务的核心目标是控制机械手移动到合适位置,并完成对物体的抓取。近年来,基于学习的方法在提高对不同物体的抓取的泛化能力上取得了显著进展,但针对机械手本身,尤其是复杂的灵巧手(多指机械手)之间的泛化能力仍然缺乏深入研究。由于灵巧手在不同形态和几何结构上存在显著差异,抓取策略的跨手转移一直存在挑战。
来自主题: AI技术研报
11278 点击 2024-10-01 14:31