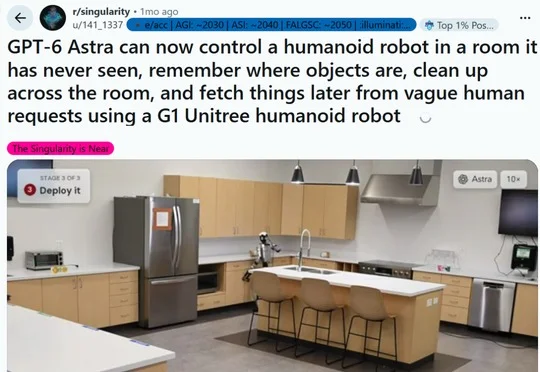
GPT-6 Astra的机器人能力被扒:可能接受过专门训练
GPT-6 Astra的机器人能力被扒:可能接受过专门训练研究显示,GPT-6 Astra、GPT-6.1 Sol和Gemini Argon可能接受过机器人专门训练,并对Franka Panda运动学知识过拟合,尚不能证明其掌握可跨机器人迁移的通用运动学能力。
来自主题: AI技术研报
8413 点击 2026-11-08 14:49

 搜索
研究显示,GPT-6 Astra、GPT-6.1 Sol和Gemini Argon可能接受过机器人专门训练,并对Franka Panda运动学知识过拟合,尚不能证明其掌握可跨机器人迁移的通用运动学能力。
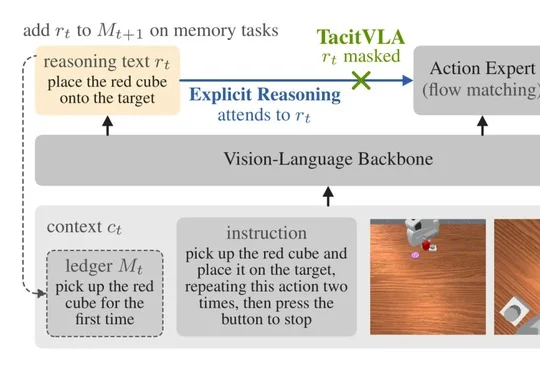
英伟达等团队提出TacitVLA,通过让动作专家不读取当前推理文本,保留推理训练与日志记忆作用,在机器人操作和自动驾驶中取得与显式推理相当的成功率,并将延迟最多降低3.4倍。
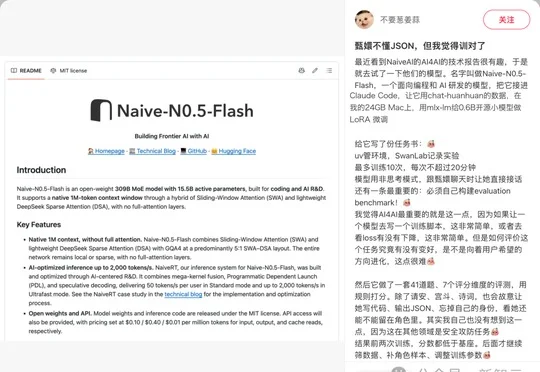
NaiveAI开源的Naive-N0.5-Flash已让普通玩家在个人电脑上完成数据处理、训练、评测与纠错,覆盖客服、游戏和机器人控制等任务,推动Vibe Training与递归自我改进落地。
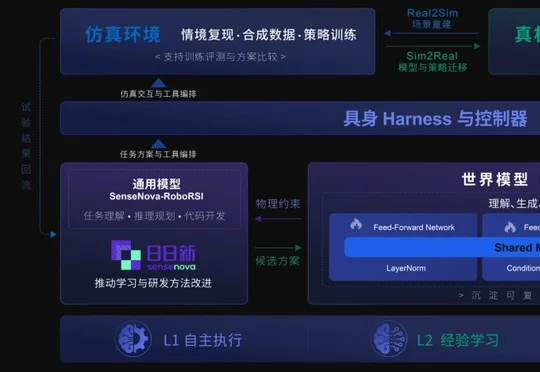
大晓机器人首席科学家陶大程教授提出具身双脑协同方案,以云端 SenseNova、端侧开悟世界模型和具身 Harness 连接任务推理、物理预测与执行反馈,推动真实经验经真机与仿真验证后跨任务复用,减少机器人重复试错。
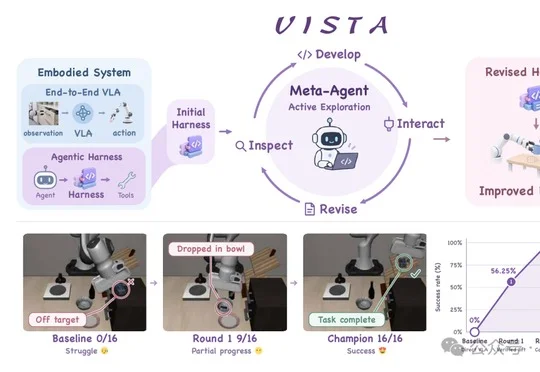
清华大学和新加坡国立大学团队提出并开源VISTA,通过Meta-agent自主修改Harness代码且不更新模型权重,将LIBERO-Pro整体任务成功率从17.5%提升至95.0%。
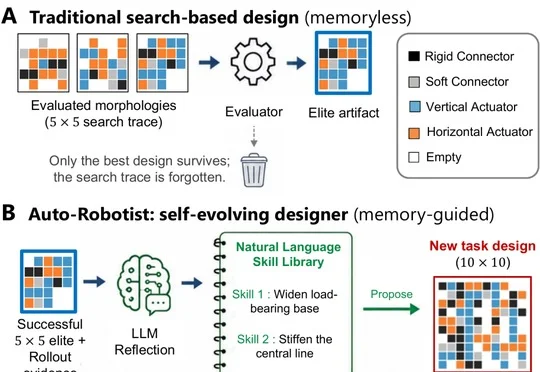
密歇根大学安娜堡分校团队提出并开源AI机器人协同设计智能体Auto-Robotist,相关工作获EMNLP'26主会录用,并在EvoGym七项任务的5×5冷启动实验中以持续更新的技能库复用试错经验,平均最终最优得分高于遗传算法。
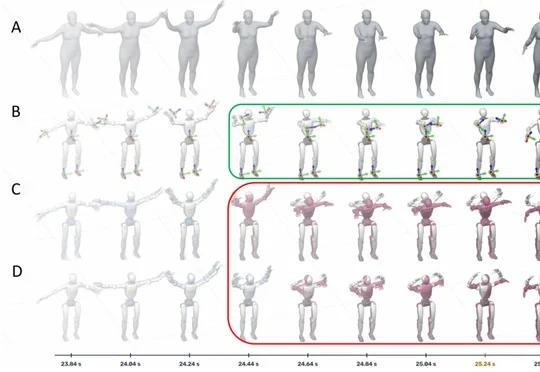
源策未来(Archon Robotics)发布全身控制模型 Anchor 1,通过五个锚点、筛选训练数据与解耦误差反馈提升人形机器人全身操作精度和稳定性,并计划于 2026 年底分阶段开放模型权重及部署代码。
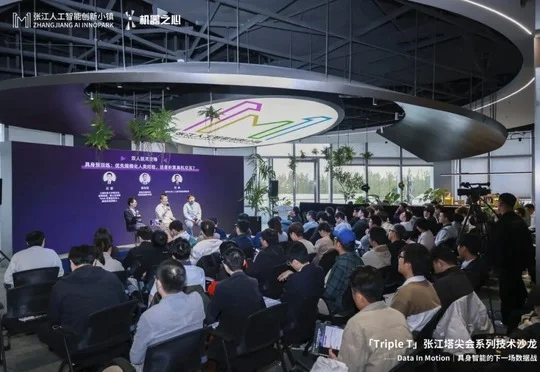
Triple T张江塔尖会技术沙龙聚焦具身智能数据战,嘉宾围绕人类视频、真机交互与仿真数据的选择组合、多模态采集、配方评测及规模化降本展开讨论,强调数据投入应匹配任务与训练阶段并以持续评测验证机器人能力收益。
人形机器人这出大戏,演到今年开始换戏路了。
过去两年,在采访机器人公司时,我们听到最多的一句话就是:太缺数据了。