七校联合开源OpenWAM:机器人的「世界模拟器」来了
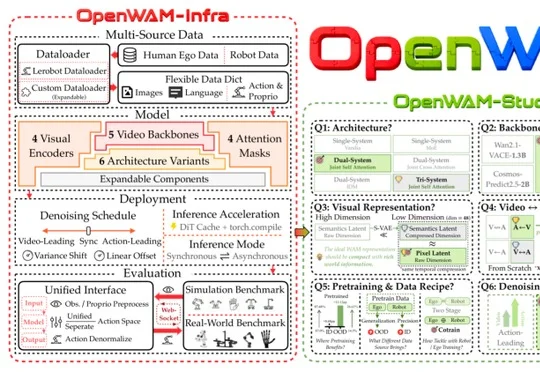
七校联合开源OpenWAM:机器人的「世界模拟器」来了新加坡国立大学、清华大学、北京大学等七所高校联合开源世界动作模型 OpenWAM,由 OpenWAM-Infra 模块化基础设施、OpenWAM-Study 受控实验与 OpenWAM-α 大规模预训练基座模型组成,整合视频生成的世界动态先验与机器人动作学习,在多个仿真基准和真实机器人平台上验证了机器人预测环境变化并执行动作的能力。
搜索
新加坡国立大学、清华大学、北京大学等七所高校联合开源世界动作模型 OpenWAM,由 OpenWAM-Infra 模块化基础设施、OpenWAM-Study 受控实验与 OpenWAM-α 大规模预训练基座模型组成,整合视频生成的世界动态先验与机器人动作学习,在多个仿真基准和真实机器人平台上验证了机器人预测环境变化并执行动作的能力。
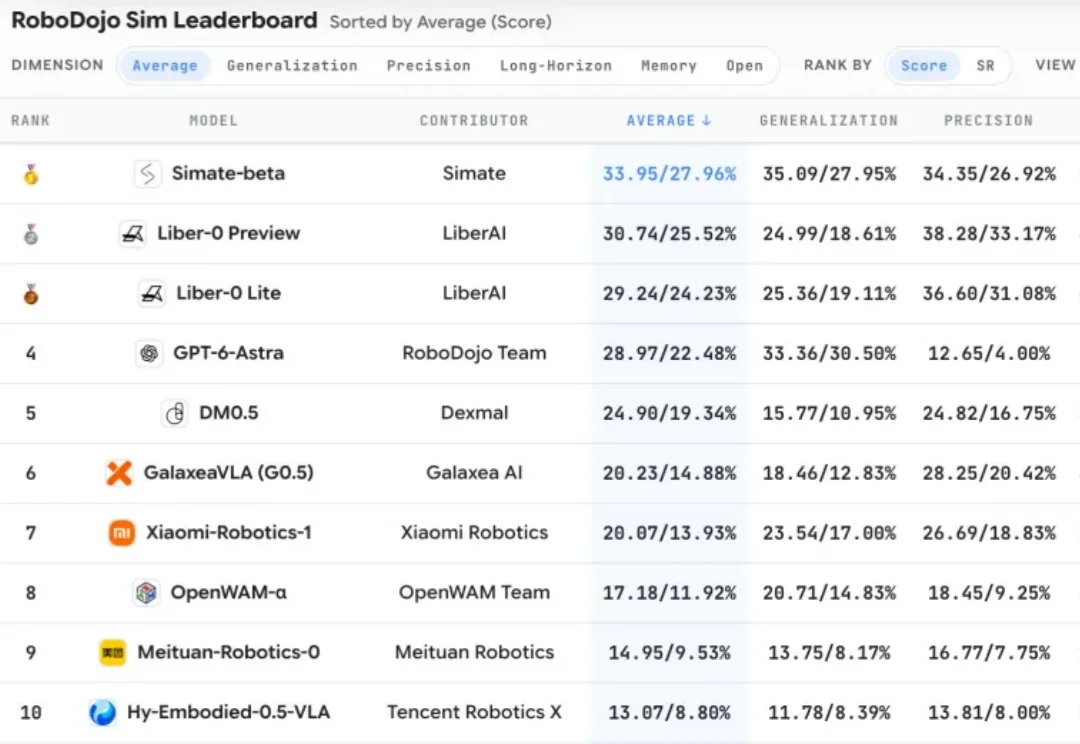
诺因(Knowin)发布生成式学习框架GLOW,在RoboDojo、LIBERO-Pro、Embodied Arena三大具身智能榜单斩获第一,性能显著超越GPT-6,其原生自回归架构、Harness闭环反馈系统与RSI递归自我改进机制共同推动机器人实现"一教就会"的个性化家庭服务能力。
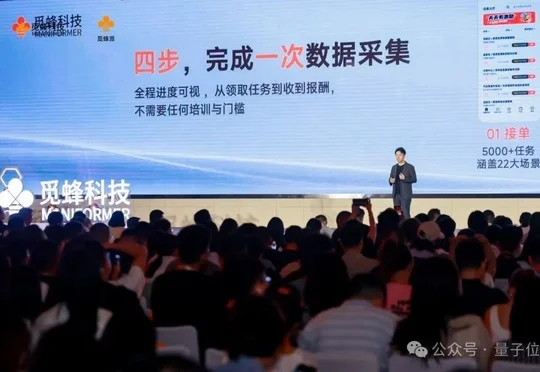
觅蜂科技推出被称为"中国版Index"的物理AI数据众包服务平台"觅蜂派",通过众包模式让普通人佩戴自研MEgo采集设备在真实场景采集具身数据赚取报酬,已积累2万台设备和百万小时级数据,并开始服务腾讯Robotics X实验室、蚂蚁灵波等客户。
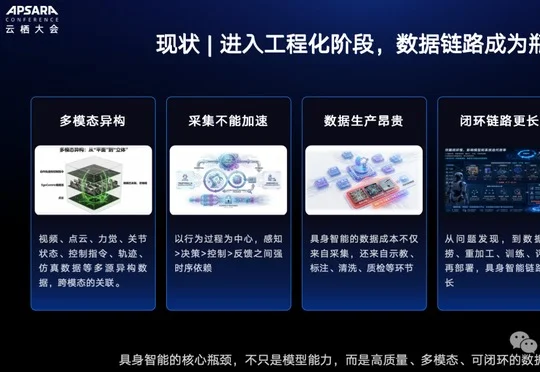
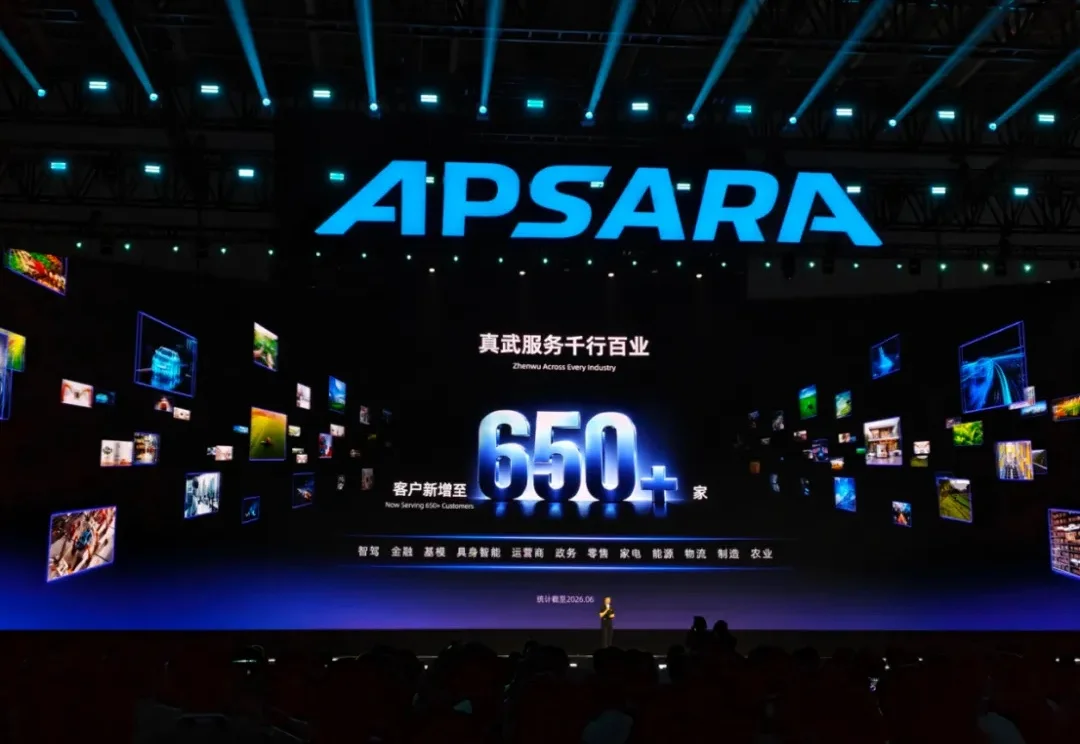
在2026云栖大会具身智能论坛上,阿里云展示了覆盖采、存、洗、标、质检增广、训练评测到数据管理的全栈数据产线能力,通过Qwen标注、HappyHorse增广、PAI训练与平头哥真武芯片协同,将具身智能企业的反馈迭代周期从周级压缩至日级,穹彻智能、苏度科技、莫刻机器人等企业已率先跑通这条数据飞轮。
最近这几天,北京国家会议中心门口总是排起长队。 我刷码进场的时候,旁边两个穿格子衫的年轻人正在讨论今天先去哪边: 一个说先去E区看看机器人,另一个说C区有个安全路演,得早点过去占位置。 这是我第三次来
马特·贝恩是一位研究技术与工作的学者。他用两年多时间观察机器人手术和传统手术,注意到一个变化:传统手术往往需要两个人、四只手,年轻医生参与其中,也就有了练习的机会。机器人让专家可以独自操作,学徒成了可选项。
嗨害嗨,今年我又去了云栖大会。 今天的大会少了经典的大堵车环节,因为大会首次打破了多年的传统! 将主会场从云栖小镇外迁至杭州国际博览中心,承载能力更强了,整体展览面积超过5万平方米,联合了超1000家
今年以来,RSI(Recursive Self-Improvement,递归自我改进)逐渐从硅谷前沿话题,演变为全球共识。
今年,AI 创业到底往哪里走,变得比过去更难判断。 模型公司不断向应用层下探,一些 To C 产品刚找到的功能,可能下一次模型更新就会被直接覆盖。另一边,机器人、世界模型等概念又速升温,越来越多创业公
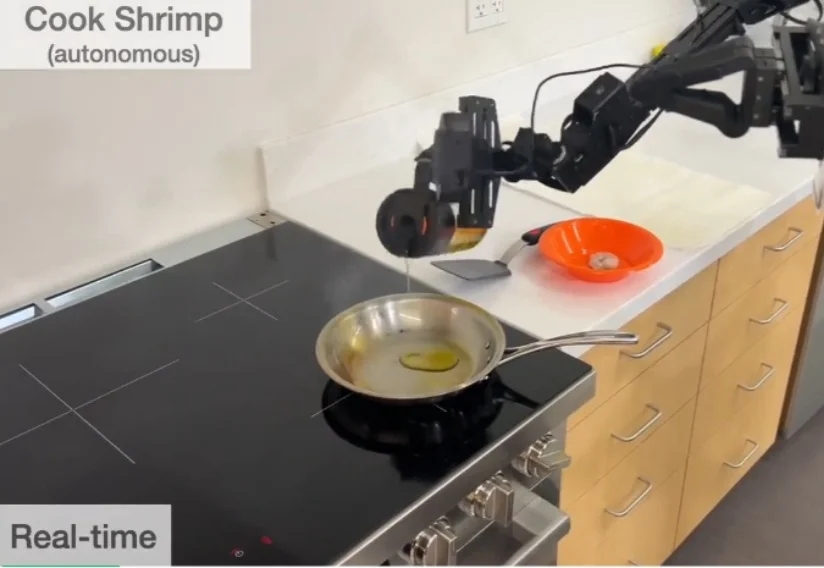
两年前,一段机器人炒虾的视频在网上爆火。