提速10.7倍!这个端侧推理引擎一开源,机器人本体跑大模型终于不卡了
提速10.7倍!这个端侧推理引擎一开源,机器人本体跑大模型终于不卡了清华大学联合无问芯穹与上海交通大学开源了面向具身模型的端侧推理引擎APXInf,通过全栈优化在Thor芯片上将π0.5推理速度提高约10.7倍,并引入可由Agent执行的工程化流程以适配模型的持续迭代。
来自主题: AI资讯
8409 点击 2026-09-30 11:09

 搜索
清华大学联合无问芯穹与上海交通大学开源了面向具身模型的端侧推理引擎APXInf,通过全栈优化在Thor芯片上将π0.5推理速度提高约10.7倍,并引入可由Agent执行的工程化流程以适配模型的持续迭代。
Astra 惊艳之后,具身公司还有护城河吗?
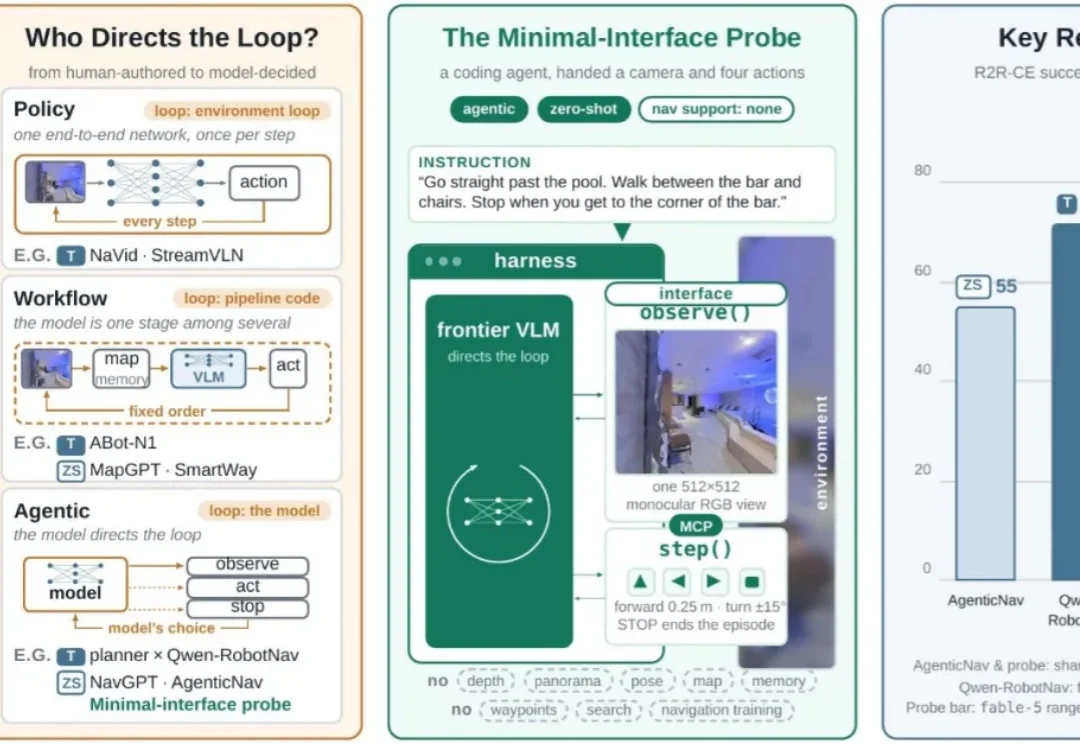
不建图、不记忆、零训练:coding-agent 被直接扔进屋里,导航成绩反超工业级专用模型。
刚刚,北美具身初创Skild AI又发布了全新机器人基础模型S1,直接把机器人上下文学习的任务长度拉到了10分钟往上。这次的S1主打上下文学习(in-context learning,ICL):无需在后训练阶段专门学习新的操作数据,只需看一段人类示范视频,就能“照猫画虎”,直接完成一整套从未见过的复杂操作流程。
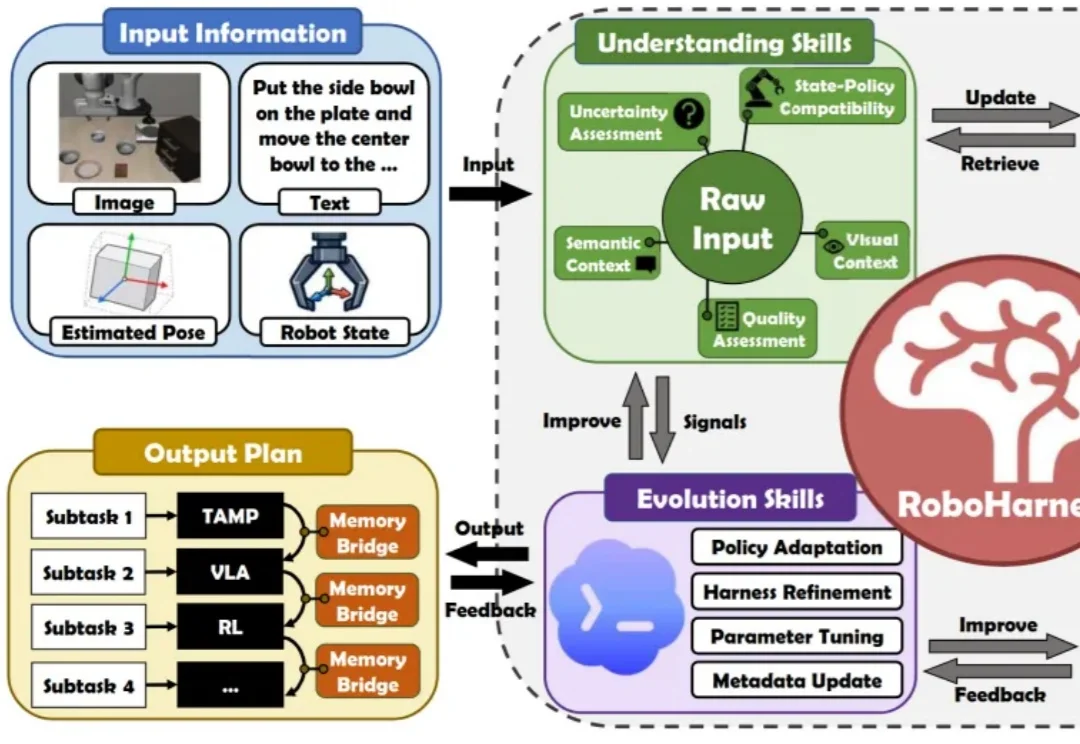
当 VLA、WAM、RL、TAMP、MPC 等机器人控制策略在各自擅长的任务中大放异彩,如何刻画其能力边界,并在正确的时机为不同子任务匹配最合适的策略,正逐渐成为机器人完成复杂长时序任务的关键。
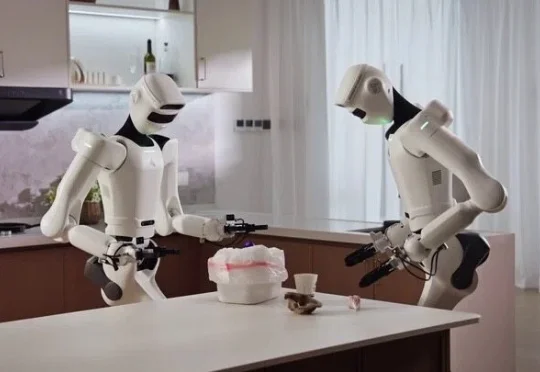
WAIC 前夕,星尘智能(Astribot)新模型 Lumo-2,直接在官网甩出 20 + 真机视频 ——这背后,是星尘智能发布的第二代具身基座模型,也是业内首个面向家庭场景的隐式世界 - 动作模型(Latent World-Action Model),同步发的,还智能体 Agent Philia。
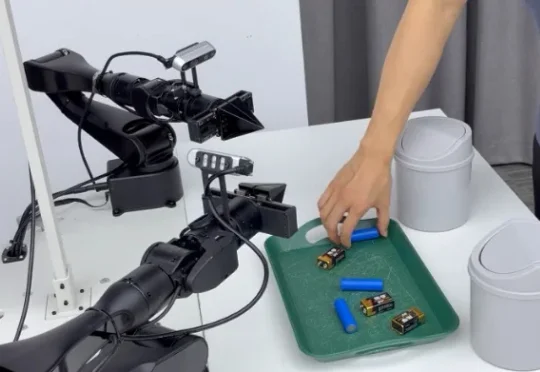
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。
2026 年,机器人正在准备走进家庭,和人类同处一个屋檐下。
让大模型真正走进现实世界,是当下最迫切的需求之一。
用「无本体数采」的方式训练具身模型,灵初智能的这条路径是 VLA 之后行业最热的方向之一。