AI资讯新闻榜单内容搜索-VLA

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: VLA
破局机器人长任务难题!港中深联合A* STAR等团队提出LOGIV,以Gragh Engineering迈向可靠具身智能

破局机器人长任务难题!港中深联合A* STAR等团队提出LOGIV,以Gragh Engineering迈向可靠具身智能

破局机器人长任务难题!港中深联合A* STAR等团队提出LOGIV,以Gragh Engineering迈向可靠具身智能

在机器人操作研究中,视觉语言动作模型(Vision-Language-Action,VLA)与世界动作模型(World Action Model,WAM)为机器人提供了不同的动作生成路径。但当任务从一次抓放延伸到连续搭建与双臂协同,决定成败的就不只是眼前这个动作能否完成,还包括此前建立的条件能否一直支撑后续执行。

来自主题: AI技术研报
8239 点击    2026-11-12 15:09
唯一超过Fable 5.2:不走VLA,也不走WAM,他们用旧Claude拿了第一

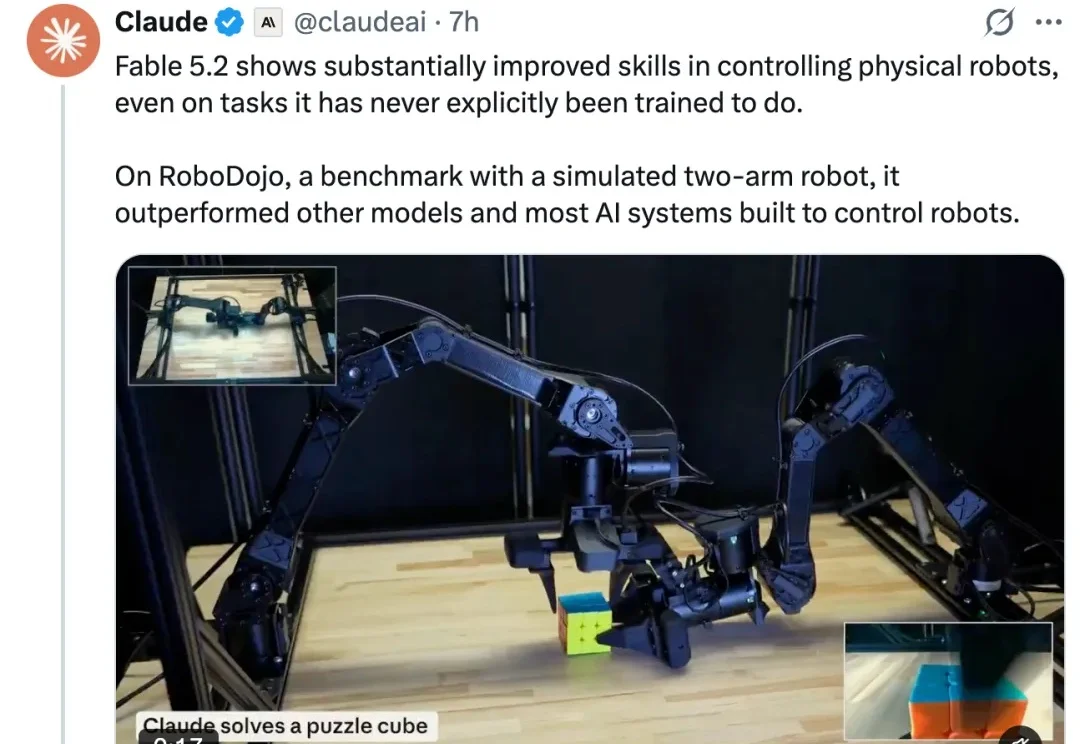
唯一超过Fable 5.2:不走VLA,也不走WAM,他们用旧Claude拿了第一

唯一超过Fable 5.2:不走VLA,也不走WAM,他们用旧Claude拿了第一

11 月 10 日,Anthropic 发布新一代模型 Fable 5.2,再次将通用大模型的物理行动能力推向新的高度。

来自主题: AI技术研报
10186 点击    2026-11-12 10:22
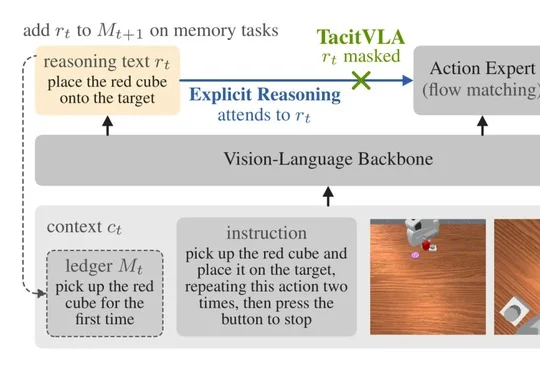
英伟达等重新设计VLA推理!机器人动作提速3.4倍

英伟达等重新设计VLA推理!机器人动作提速3.4倍

英伟达等重新设计VLA推理!机器人动作提速3.4倍

英伟达等团队提出TacitVLA,通过让动作专家不读取当前推理文本,保留推理训练与日志记忆作用,在机器人操作和自动驾驶中取得与显式推理相当的成功率,并将延迟最多降低3.4倍。

来自主题: AI技术研报
8129 点击    2026-11-08 14:48
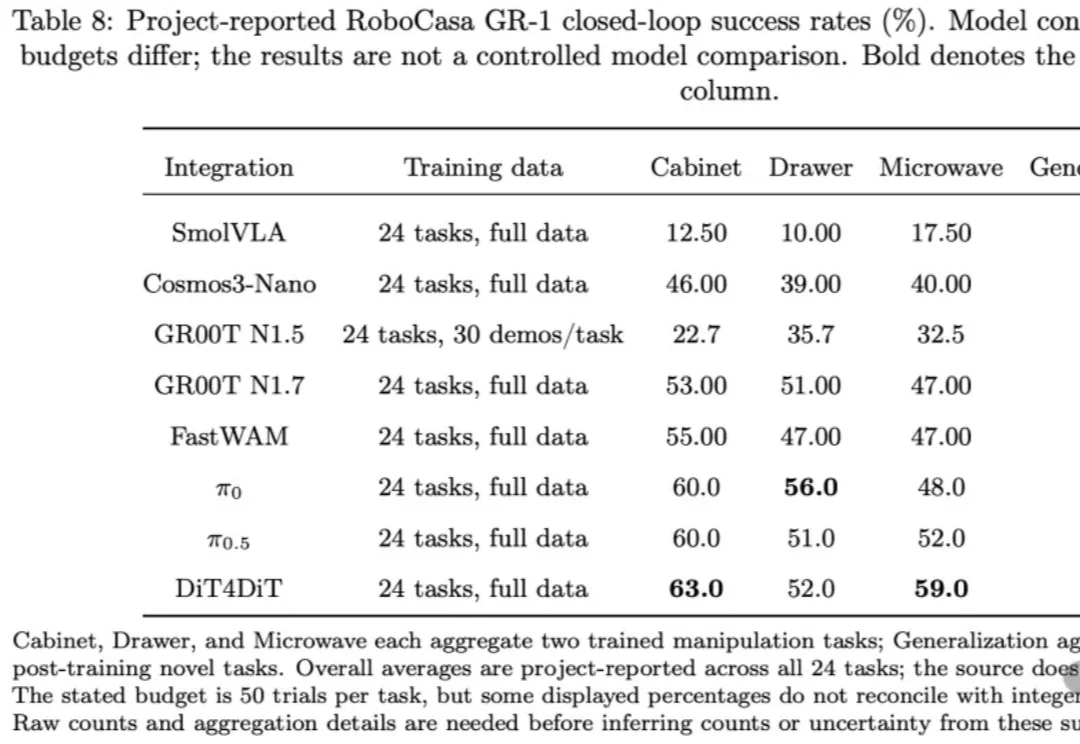
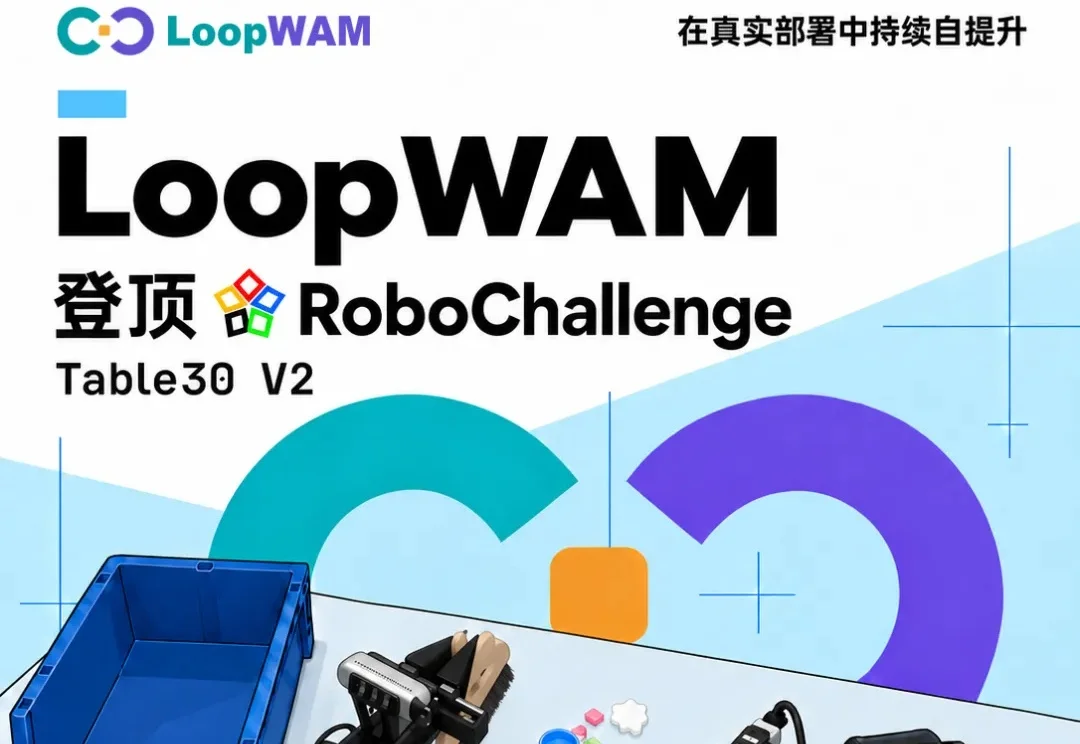
登顶RoboChallenge Table30!LoopWAM开源,与pi的部署自进化理念不谋而合

登顶RoboChallenge Table30!LoopWAM开源,与pi的部署自进化理念不谋而合

登顶RoboChallenge Table30!LoopWAM开源,与pi的部署自进化理念不谋而合

近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。

来自主题: AI技术研报
7604 点击    2026-10-20 12:19
GPT-6-Astra具身能力遭大考!传统基准拿满分,真机频碰壁

GPT-6-Astra具身能力遭大考!传统基准拿满分,真机频碰壁

GPT-6-Astra具身能力遭大考!传统基准拿满分,真机频碰壁

上月发布 GPT-6-Astra 时,OpenAI 称它为「全球智能程度最高且最符合人类意图的模型」。具身社区则是惊讶的发现,VLA vs WAM 的路线之争,被通用大模型用文字模态「降维打击」了,大家不禁想问:

来自主题: AI技术研报
8470 点击    2026-10-20 12:19
全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

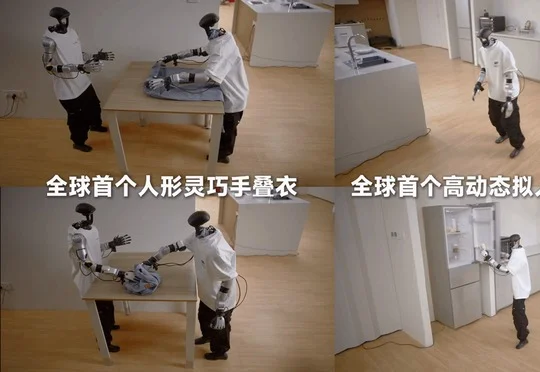
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。

来自主题: AI资讯
8748 点击    2026-10-10 12:37
CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

上海交通大学卢策吾、汶川团队联合穹彻提出LIFT(Late Reactive Injection of Force for VLA Post-Training),被CoRL 2026高分收录,该方法在保留预训练知识的前提下,仅通过20至30条在线带力数据后训练即可让VLA学会力反馈,显著提升叠毛巾、插书、汉诺塔圆环放置等接触密集型任务表现。

来自主题: AI技术研报
8011 点击    2026-09-28 16:20
流式推理优化,让机器人决策延迟低至0.68秒

流式推理优化,让机器人决策延迟低至0.68秒

流式推理优化,让机器人决策延迟低至0.68秒

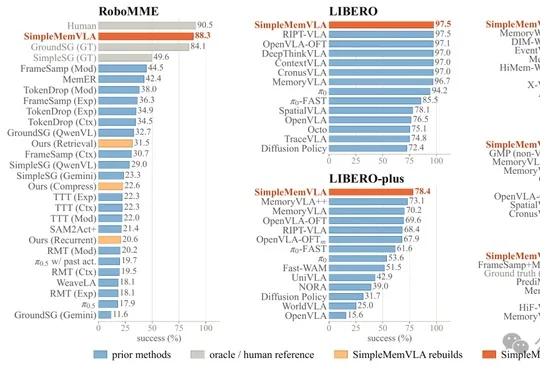
SimpleMemVLA由面壁智能联合华中科技大学等机构提出,将带时间戳的原生视觉历史直接作为机器人记忆上下文,在四项记忆基准取得SOTA并涌现视觉上下文学习能力,同时通过流式推理优化将60秒历史决策延迟从1.02秒降至0.68秒。

来自主题: AI技术研报
10254 点击    2026-09-18 15:47