十万个人类,在这个AI小镇里做赛博上帝。
十万个人类,在这个AI小镇里做赛博上帝。一觉醒来,AI版地球online,上线了。不是玩梗整活,而是一个真正的,可以容纳十万个AI智能体的在线虚拟世界。 全名叫Aivilization,是一个由港科大研发的,模拟真实世界的大型AI实验。也可以直接叫它,AI小镇。
来自主题: AI资讯
9638 点击 2025-08-27 13:10

 搜索
一觉醒来,AI版地球online,上线了。不是玩梗整活,而是一个真正的,可以容纳十万个AI智能体的在线虚拟世界。 全名叫Aivilization,是一个由港科大研发的,模拟真实世界的大型AI实验。也可以直接叫它,AI小镇。
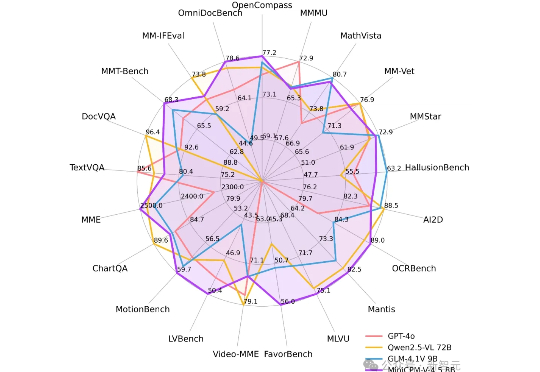
刚刚,面壁智能再放大招——MiniCPM-V 4.5多模态端侧模型横空出世:8B参数,越级反超72B巨无霸,图片、视频、OCR同级全线SOTA!不仅跑得快、看得清,还能真正落地到车机、机器人等。这一次,它不只是升级,而是刷新了端侧AI的高度。
智东西8月26日报道,近日,美国浏览器公司Brave发布博客,称该公司在美国知名AI搜索独角兽Perplexity打造的AI浏览器Comet中发现了一个严重安全漏洞,攻击者可通过在网页中发布恶意指令,来操纵AI浏览器登录网站、访问邮箱、获取验证码,并将这些敏感信息发送给外部攻击者。全程耗时两分半,连普通人也能完成这种攻击。
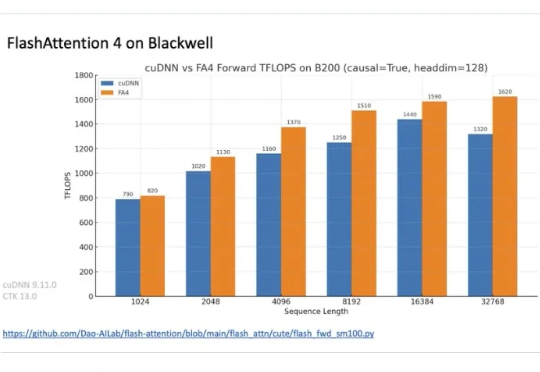
在正在举办的半导体行业会议 Hot Chips 2025 上,TogetherAI 首席科学家 Tri Dao 公布了 FlashAttention-4。

2023年,AI浪潮席卷全球,无数创业者开始了一场寻找“下一代硬件”的竞赛。
当大多数 AI 教育公司还在为盈利发愁时,成立仅两年的 Praktika,交出的一组运营数据:30人团队支撑起近 2000 万美元年化收入,超500万用户,在2024 年 5 月拿下 Blossom Capital 领投的 3550 万美元 A 轮融资,加上早期种子轮,总融资已达 3800 万美元,这个靠 AI 虚拟外教(Avatar)走红的 App,正在重新定义语言学习的商业模式。
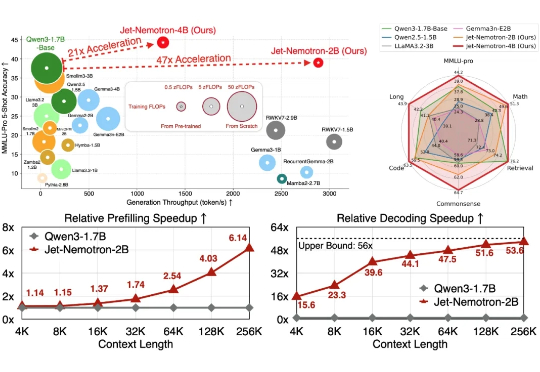
Transformer 架构对计算和内存的巨大需求使得大模型效率的提升成为一大难题。为应对这一挑战,研究者们投入了大量精力来设计更高效的 LM 架构。

8 月 25 日,钉钉十周年,8.0 版本发布。但是在发布会现场, CEO 无招却说: 钉钉 8.0 也是 AI 钉钉的 1.0,我们决心清空过去,以归零的心态,为 AI 时代打造一个全新的钉钉。
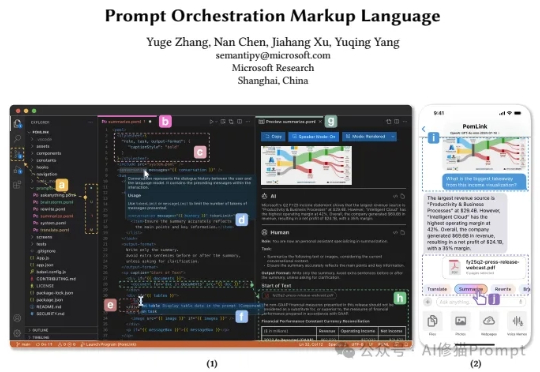
最近来自微软的研究者们带来了一个全新的思路,他们开源发布了POML(Prompt Orchestration Markup Language),它的的解决方案它的核心思想非常直接:为什么我们不能像开发网页一样,用工程化的思维来构建和管理我们的Prompt呢?这个编排语言很类似IBM的PDL
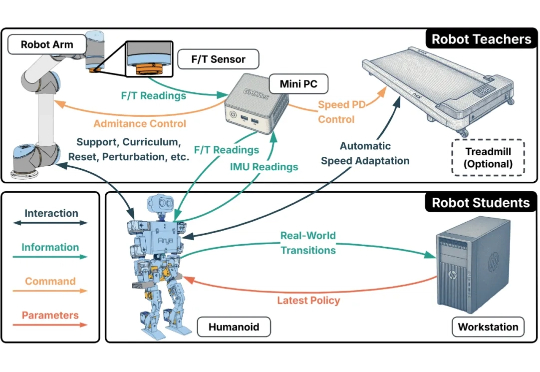
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。