具身数采新方案:数字遥操作,现已开源,达摩院出品
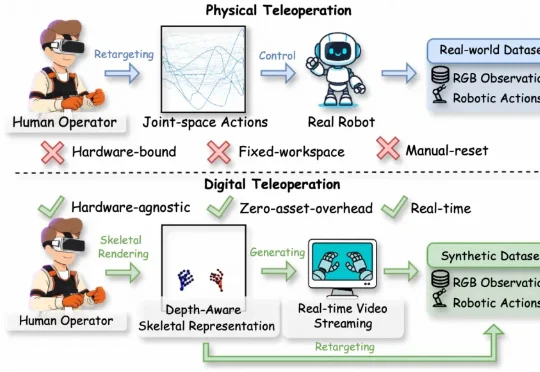
具身数采新方案:数字遥操作,现已开源,达摩院出品阿里巴巴达摩院的最新工作RynnWorld-Teleop对此给出的方案是:用生成式世界模型替代真实机器人。操作员的手势驱动一个实时视频生成器,由“数字世界中的机器人”完成全部视觉演示,同时自动获得关节级的动作标签。该方案被称为数字遥操作(Digital Teleoperation)。
来自主题: AI技术研报
10398 点击 2026-07-18 10:11

 搜索
阿里巴巴达摩院的最新工作RynnWorld-Teleop对此给出的方案是:用生成式世界模型替代真实机器人。操作员的手势驱动一个实时视频生成器,由“数字世界中的机器人”完成全部视觉演示,同时自动获得关节级的动作标签。该方案被称为数字遥操作(Digital Teleoperation)。
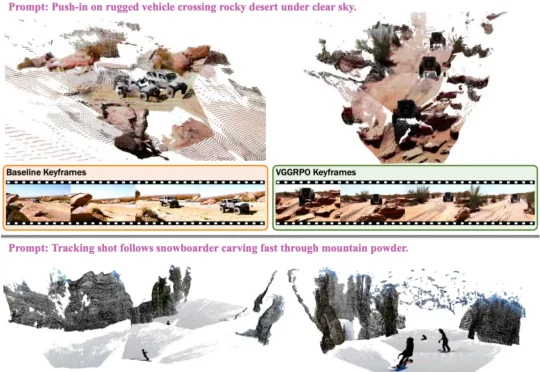
最近,来自 Google、哥本哈根大学、牛津大学等机构的研究者提出了 VGGRPO(Visual Geometry GRPO,收录于 ECCV 2026)。这项工作聚焦于一个核心问题:如何在不牺牲预训练模型泛化能力的前提下,高效地提升视频生成的几何一致性,并使其适用于动态场景。其核心思路是,在隐空间(latent space)中利用 4D 几何奖励,进行几何感知的视频后训练。
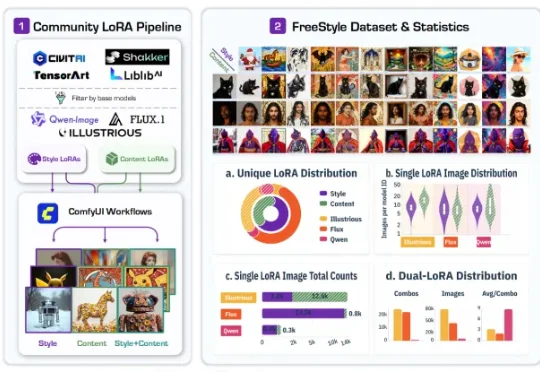
最近,一篇名为 FreeStyle: Free Control of Style-Content Dual-Reference Generation from Community LoRA Mining 的工作引起了不少关注。换句话说,FreeStyle 研究的是 style-content dual-reference generation,也就是「内容 - 风格双参考生成」。
曾推出 RoboTwin 系列基准的团队发布了 RoboDojo,一套统一覆盖仿真与真实机器人操作的具身智能评测体系。它包含 42 个仿真任务、18 个真实机器人任务,并将 30 个代表性机器人策略放到同一套标准下比较。
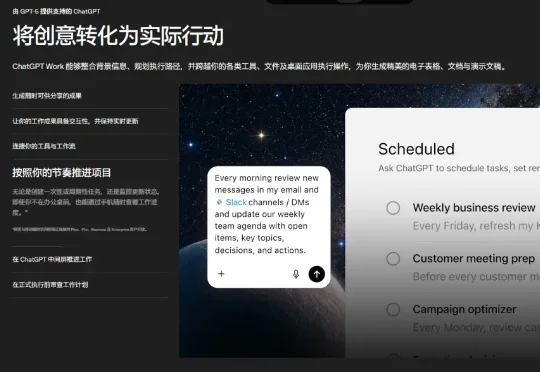
这一次,我就挑选了其中比较有代表性的三款:QClaw、WorkBuddy 和百度搭子,通过几组真实办公任务进行横向测试,看看国产办公 Agent 现在到底发展到了什么水平。横测标准:同一任务、同一素材、同一交付标准,每个任务只给一次主要执行机会。

最近不少人在给 Codex 做各种美化,但很多方案都有一个共同的问题:直接替换 app.asar、覆盖资源文件,或者整张截图覆盖整个界面。这样不仅升级容易失效,还可能导致程序异常。今天分享的是一套完整交付物——Codex Dream Skin。
彭博社的一则独家报道如同一盆冰水,浇灭了所有人的热情:Gemini 3.5 Pro发布延期了,而且不是延期几天,是数月的大延期!本该是载入史册的发布,被谷歌自己按下了暂停。
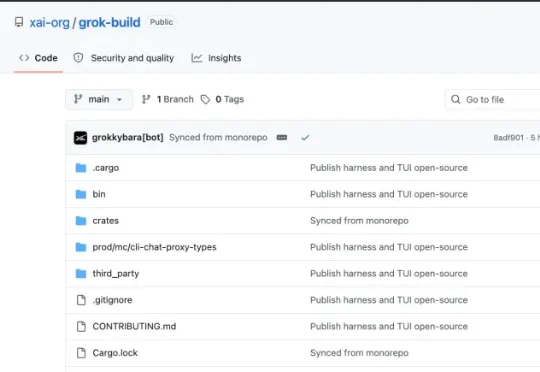
随后,SpaceXAI 兑现了承诺,在 GitHub 上正式开源了这套智能体编程框架。该公司在一篇 X 帖子中表示:“开源 Grok Build 可以让任何人都能参与构建可靠且强大的框架。”开源不到 20 个小时,Grok Build 已在 GitHub 上收获 1.21 万颗 Star。
Nile(https://nile.shop),这家15人的创业公司,想要帮助解决这个问题。他们要为品牌构建一个“AI原生后端”,让商家拥有属于自己的、能面向任何Agent做分发的“品牌智能体”。
Z Potentials获悉,近日,总部位于硅谷与新加坡的Prana Labs正式完成近千万美金种子轮融资,由元生资本、XVC、Creekstone、三七互娱联合投资,澜松资本担任独家财务顾问。 与赛